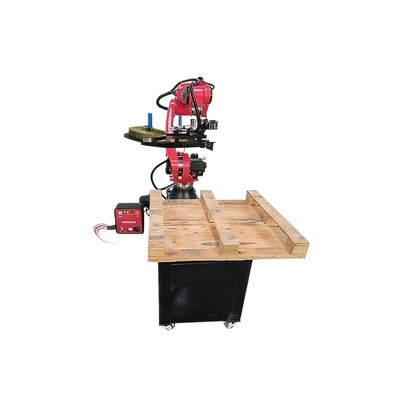
Hoʻolālā ʻia ka Delta Flexible Manufacturing Robot no ka -wikiwiki kiʻekiʻe-a-kahi, ʻohi, hoʻoili, a me ka hui ʻana i nā kaiapuni hana ʻakomi. E hōʻike ana i ka ʻōnaehana kinematic parallel māmā a me ka ʻōnaehana hoʻokele servo pane kiʻekiʻe, hāʻawi ia i ka hana pōʻai wikiwiki, ke kūlana pololei, a me ka hana paʻa no nā kaʻina hana hana mau.
Kākoʻo ka robot i ka lawelawe maʻalahi o nā ʻano huahana like ʻole a me nā koi hana, hoʻohui pū me nā conveyors, nā ʻōnaehana ʻike, nā ʻāpana hānai, nā lako palaki, a me nā laina hana automated e hoʻomaikaʻi i ka pono, adaptability, a me ka hoʻohana ʻana i nā lako holoʻokoʻa.
ʻIkepili ʻenehana
|
'ikamu |
Hōʻike |
|
ʻAno Lopako |
ʻO ka Robot Parallel Delta |
|
Na Degere o ke Kuokoa |
3 Axis / 4 Axis |
|
Uku Uku |
1 a 10 kg |
|
Loaʻa kiʻekiʻe |
600 a 1600 mm |
|
Hiki hou |
±0.02 a ±0.1 mm |
|
Ka māmā holo kiʻekiʻe |
Pili -noi |
|
Kaulana Kaulana |
Kau ʻia ka lewa |
|
Ka helu palekana |
IP54 / Koho Palekana Kiʻekiʻe |
|
Pūnaehana hoʻokele |
AC Servo Motor |
|
Pūnaehana Mana |
Manao Naauao |
|
Kūkākūkā |
Ethernet, PROFINET, EtherCAT a me nā ʻOihana Hana |
|
Lako ikehu |
Kūlike Kūlana Kūlana |
Nā Pono Huahana
Hoʻololi hoʻololi i hana ʻia
Hoʻokomo ka ʻōnaehana i ka hoʻololi pinepine ʻana i nā huahana me ka ʻole o ka hoʻonohonoho hou ʻana i ka mīkini. Hoʻoponopono ʻia nā ana kino like ʻole, nā ʻano hoʻopihapiha, a me nā ʻāpana hana ma o ka hoʻonohonoho polokalamu a me ka hopena kūpono o -o-mea paahana lima, e hōʻemi ana i ka wā hoʻomaha.
Kiʻekiʻe -Hoʻoikaika Holomua
Loaʻa i ka hoʻolālā kinematic parallel māmā i ka wikiwiki wikiwiki a me nā manawa pōkole liʻiliʻi no nā hana hana mau. Hoʻomau ka mana ala ala i hoʻopaʻa ʻia i ka paʻa o ke kūlana i ka wā o nā hana alapine kiʻekiʻe, e kākoʻo ana i nā laina hana kiʻekiʻe.
Hoʻohui Pūnaehana maʻalahi
Hoʻopili pololei ʻia ka hoʻolālā ʻana me nā ʻōnaehana ʻike mīkini, nā mea lawe, nā lako hānai meaʻai, nā mea nānā maikaʻi, nā mīkini hoʻopihapiha, a me nā ʻupena -level control. Hoʻokomo ʻia nā protocol kamaʻilio ʻenehana maʻamau i loko o nā hoʻonohonoho hou a me nā hoʻomaikaʻi ʻana i ka automation.
Hana Hoomau Paa
Kākoʻo ka hoʻomalu ʻana i ka neʻe servo a me ka ʻenekinia kūkulu paʻa i ka hana mau ʻana i nā pōʻai hana koi. Mālama ka hoʻokō ʻana i ka neʻe pololei i ka lawelawe ʻana i ka huahana me ka hoʻemi ʻana i ka nānā lima.
Nā noi maʻamau
Ahahui hikiwawe
Hoʻokō i ka hoʻonohonoho ʻana i nā ʻāpana, ka hoʻololi pololei ʻana, a me ka hui ʻana no nā hui uila, nā mea lapaʻau, a me nā ʻāpana ʻoihana kikoʻī e koi ana i ka hana hou ʻana.
Hoʻopili naʻauao
Hoʻoponopono i ka hoʻokaʻawale ʻana i nā huahana, ka hui pū ʻana, ka hoʻouka ʻana i ka pahu pahu, ka mālama ʻana i ka pā, a me nā kahe hana hoʻopihapiha ma waena o nā meaʻai, lāʻau lapaʻau, nā mea kūʻai aku, a me nā ʻāpana ʻoihana.
Nānā -Alakaʻi ʻana
Hoʻopili me nā ʻōnaehana ʻike mīkini no ka ʻike ʻana i ke kūlana huahana, ka hoʻonohonoho kikoʻī, a me ka hoʻokaʻawale ʻana i nā mea no ka hoʻokaʻawale ʻokoʻa, hōʻoia, a me ka -wikiwiki kiʻekiʻe.
Nui -Hana Huahana
He kūpono no nā kaiapuni hana i hōʻike ʻia e ka hoʻololi pinepine ʻana i nā huahana, -puʻupuʻu liʻiliʻi, a me ka hoʻonohonoho ʻana o ka hana.
Nā koho hoʻopilikino
Hoʻopau-o-Mea Paahana
Hoʻolālā ʻia nā mea hoʻopaʻa lima kūikawā, nā modula hoʻoheheʻe vacuum, a me nā hopena hopena maʻamau e hoʻohālikelike i nā geometries mea hana kūikawā a me nā ʻano waiwai.
Hoʻopololei
ʻO ka radius hana, ka nui o ka uku, nā helu mālama kaiapuni, nā ʻāpana neʻe, a me nā hoʻonohonoho hoʻonohonoho kino e hoʻopili ʻia i nā hoʻolālā hale kikoʻī.
Hoʻohui Automation
Hoʻokomo ʻia nā pūʻolo automation piha i nā mea lawe mea, ka nānā ʻana i ka mīkini, nā modula hānai automated, nā palletizing cell, nā kiaʻi palekana, a me nā mea hoʻokele hoʻokele.
Hana Hana a me ka Mana Mana
Hana Pono
Hana ʻia nā hui hale me ka hoʻohana ʻana i nā ʻenehana mīkini kiʻekiʻe no ka hoʻopaʻa ʻana i ka pololei o ke ana, ka ʻoʻoleʻa o ke kūkulu ʻana, a me ka hilinaʻi mīkini - lōʻihi.
Hoʻoponopono ʻana i ka neʻe
Loaʻa kēlā me kēia ʻāpana i ka calibration neʻe ikaika, ka hōʻoia trajectory, ka hōʻoia hou ʻana, a me ka hoʻoponopono ʻana i nā ʻāpana ma mua o ka hoʻouna ʻana.
Hale Hoao
Hoʻopau kēlā me kēia ʻōnaehana i ka hōʻoia hana, ka holo hoʻomau mau, ka nānā ʻana i ka palekana uila, a me ka hoʻāʻo ʻana i ka hale hana ma mua o ka hoʻokuʻu ʻana.
Nā palapala hōʻoia a me ka hoʻokō
Nā Kūlana Kūikawā
Hana ʻia e like me nā kūlana hoʻokele maikaʻi ISO 9001, me ka palapala CE i loaʻa e hoʻokō i nā koi hoʻoponopono honua.
Palapala Hoʻokuʻu aku
Hāʻawi ʻia nā palapala ʻenehana piha, nā moʻolelo nānā, nā manual mea hoʻohana, a me nā pepa hoʻouna no ka hoʻokō ʻana i -kokoke hoʻokomo kikoʻī.
Hana Hana & Hoʻouna
Hana Hana
Mālama nā kumuwaiwai hana i ka hana ʻana a me ka hāʻawi ʻana i nā ʻāpana ʻenehana a hiki i 500 me ke kākoʻo ʻana i nā lako hana automation no ka hoʻolālā nui-nui.
Hoʻouna wikiwiki
Hoʻouna ʻia nā hiʻohiʻona robot maʻamau i loko o 3 mau lā mai ka hōʻoia ʻana i ke kauoha, ʻoiai ʻo nā hoʻonohonoho maʻamau e hahai i nā papa manawa i hoʻokumu ʻia no nā kikoʻī o ka papahana.
Puke a me ka lawe ʻana
Puke Palekana
Hoʻopaʻa ʻia nā ʻāpana me ka hoʻohana ʻana i ka haʻalulu -e hoʻopaʻa i loko i loko o nā pahu hoʻokuʻu i hoʻoikaika ʻia-e pale aku i ka neʻe ʻana i ka wā kaʻa.
Kākoʻo hoʻouna moku honua
Hoʻokomo ʻia nā hoʻonohonoho Logistics i ka ukana kai, ka ukana ea, a me ka halihali multimodal e hoʻokō i nā koi hoʻoili kālepa honua.
lawelawe ʻenehana
Hoʻopiha i ke kākoʻo papahana
Hoʻopili nā lawelawe i nā kikoʻī o nā lako hana mua, ma-ka hoʻonohonoho ʻana a me ka hoʻonohonoho ʻana, ka hoʻomaʻamaʻa ʻana i ka mea hoʻohana, ka mālama pale ʻana i hoʻonohonoho ʻia, a me ke kōkua ʻenehana holoʻokoʻa.
Kokua 'enekinia
Hāʻawi nā hui ʻenekinia kūikawā i ka nānā ʻana i ka hiki ke hoʻohana ʻia, ka loiloi ʻōnaehana, nā diagnostics mamao, ka hoʻokō ʻana i nā ʻāpana, a me ke kūkākūkā hana.
FAQ
Nā huahana pale: delta flexible manufacturing robot, China delta flexible manufacturing robot mea hana, mea hoʻolako, hale hana