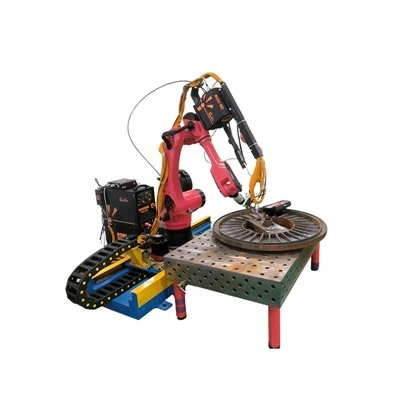
(1) Ka helu ʻana i ka neʻe a me ka hoʻolālā ʻana: ʻO ka hoʻonā ʻana a me ka hoʻolālā ala maikaʻi loa e hoʻomaikaʻi i ka pololei o ka neʻe ʻana o ka robota a me ka maikaʻi o ka hana.
(2) Dynamics Compensation: ʻO nā lopako ʻenehana maʻamau nā hale cantilever serial me ka haʻahaʻa rigidity a me ka neʻe paʻakikī, e hoʻolilo iā lākou i ka deformation a me ka haʻalulu. Pono kēia i kahi hui o nā kinematics a me nā dynamics. No ka hoʻomaikaʻi ʻana i ka hana hoʻoikaika a me ka pololei o ka neʻe ʻana, pono ka ʻōnaehana hoʻokele robot e hoʻokumu i kahi kumu hoʻohālike a hana i ka uku hoʻoikaika. ʻO ka uku nui e pili ana i ka uku gravity, ka uku inertia, ka uku friction, a me ka uku hoʻohui.
(3) Calibration Compensation: Ma muli o ka hoʻoponopono ʻana a me ka hui ʻana i nā hewa, ʻaʻole i ʻike ʻia ke ʻano o ke kino mechanical o ka lopako mai ke kumu hoʻohālike makemakika theoretical, e hōʻemi ana i ka TCP o ka robot a me ka pololei trajectory, hiki ke hoʻopilikia nui i ka welding a me ka papahana offline. Hiki ke hoʻoponopono maikaʻi ʻia kēia pilikia ma ka ʻike ʻana a me ka hoʻohālikelike ʻana i nā ʻāpana hoʻohālike o ka robot.
(4) Hoʻomaikaʻi ʻana i ke kaʻina hana: Pono e hoʻohui ʻia ka ʻōnaehana hoʻomalu me nā noi ʻenehana maoli. Ma waho aʻe o ka hoʻomaikaʻi mau ʻana a me nā hana ʻoi aku ka ikaika, pono ka ʻōnaehana e hoʻomohala mau a hoʻomaikaʻi i nā pūʻolo kaʻina hana e pili ana i nā pono noi ʻoihana. Kōkua kēia i ka hōʻiliʻili ʻana i ka ʻike kaʻina hana, ʻoi aku ka maʻalahi, maʻalahi, a ʻoi aku ka maikaʻi no nā mea kūʻai.